
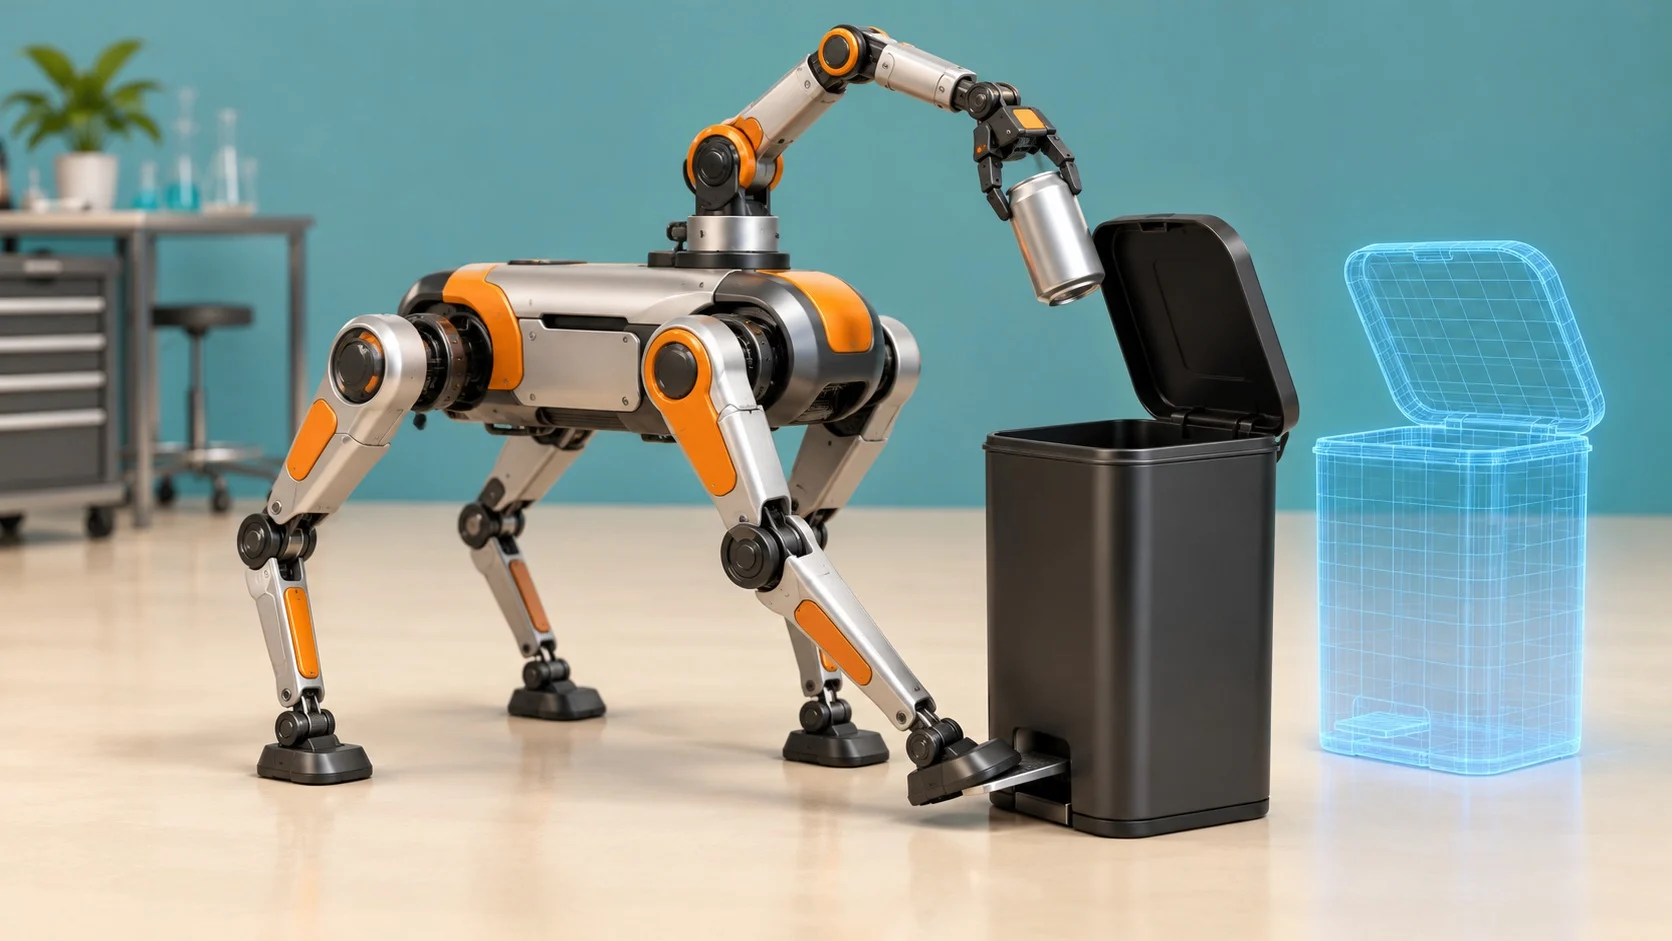
Открыть ведро ногой, поднести банку и разжать захват. Google показала 13 октября, как с этой бытовой задачей справляется четвероногий Spot под управлением Gemini 4 Argon.[3] Педаль оказалась хорошим поводом сначала потренироваться на компьютере.
Ведро сначала построили заново
Как рассказали разработчики, Argon создала цифровую копию ведра в физическом симуляторе MuJoCo. В нём система пробовала движения перед тем, как робот нажал на настоящую педаль и выбросил банки.[3]
Одной просьбой убрать мусор дело не обошлось. В опубликованном задании подробно расписаны проверки: посмотреть во фронтальные камеры, убедиться, что нога попадёт в середину педали. Затем проверить положение захвата над открытым ведром и только после этого отпустить банку. Контроль ноги и руки предписано поручить двум отдельным ИИ-агентам.[3]
Ещё один опыт был с кружкой. Роботизированная рука ставила её прямо, затем клала внутрь смятую салфетку. Модель получала снимок с камеры и сведения о состоянии робота, выполняя задачу за несколько шагов.[3]
Не все ролики сняты с настоящими роботами
На той же странице есть пример, где роботы собирают слово ARGON из букв. Но здесь модель управляет генерацией видео в Gemini Omni.[3] Смотреть на это как на запись физического опыта было бы ошибкой.
В истории с ведром Google описывает именно переход от компьютерной репетиции к настоящему Spot.[3] Это демонстрация самой компании. По ней нельзя судить, как часто такой помощник ошибался бы на незнакомой кухне: выбросить банки в показанных условиях и надёжно убираться дома — разные задачи.
Зато можно увидеть, сколько проверок потребовалось для одного знакомого нам движения. Прежде чем отпустить пустую банку, машине предложили отдельно проверить и ногу на педали, и захват над ведром.[3]
Источник
[3] Google Developers Blog: Gemini 4 Argon for Robotics, 13 октября 2026 года.